最小可变质量模型的状态稳定性与转换收支
作者:UFT Labs
1 结果与适用范围
在已经选定的最小模型中,普通真空与零质量真空均为局部稳定的均匀状态;一般中间低质量值不是无驱动平衡态;物质参与后,必须区分固定密度的状态场稳定性与允许密度变化的全系统稳定性。 无压力物质与状态场耦合时存在聚集不稳定,因此“有效势曲率为正”不能直接证明整块物质稳定。
转换的能量来自或流向控制源、状态场、电磁场和物质本身。封闭系统的总能量与总动量守恒。均匀时间调制可以改变粒子能量和速度,不能改变其动量;空间调制可以交换动量,相应反作用由场和装置承担。
本研究固定此前的构成函数,不把待证明的工程效果加入公理。采用平直或局部弱引力近似,研究经典扰动;不包含量子隧穿、热跃迁、强引力坍缩或真实材料束缚态。普通、低质量和零质量描述的是粒子的静止质量参数,不等于宏观系统的总不变质量。独立零流场若与物质没有相互作用,不能改变下面的稳定性或收支结论。
2 模型与稳定性的判据
取自然单位 c = ℏ = 1 c=\hbar=1 c = ℏ = 1 ( − + + + ) (-+++) ( − + + + ) Y = 0 Y=0 Y = 0
L f = − f 2 2 ∂ μ χ ∂ μ χ − U ( χ ) − Z ( χ ) 4 F μ ν F μ ν ,
\mathcal L_f=-\frac{f^2}{2}\partial_\mu\chi\partial^\mu\chi-U(\chi)-\frac{Z(\chi)}4F_{\mu\nu}F^{\mu\nu},
L f = − 2 f 2 ∂ μ χ ∂ μ χ − U ( χ ) − 4 Z ( χ ) F μν F μν , m ( χ ) = m 0 ( 1 − χ ) 2 , U ( χ ) = Λ 4 χ 2 ( 1 − χ ) 2 , Z ( χ ) = e β χ , f > 0.
m(\chi)=m_0(1-\chi)^2,\qquad U(\chi)=\Lambda^4\chi^2(1-\chi)^2,\qquad Z(\chi)=e^{\beta\chi},\qquad f>0.
m ( χ ) = m 0 ( 1 − χ ) 2 , U ( χ ) = Λ 4 χ 2 ( 1 − χ ) 2 , Z ( χ ) = e β χ , f > 0. 这里 χ \chi χ 0 ≤ χ ≤ 1 0\leq\chi\leq1 0 ≤ χ ≤ 1
对中性试验粒子:
H = p 2 + m ( χ ) 2 , x ˙ = p H , p ˙ = − m m ′ H ∇ χ , d H d t = m m ′ H ∂ t χ .
H=\sqrt{\mathbf p^2+m(\chi)^2},\qquad
\dot{\mathbf x}=\frac{\mathbf p}{H},\quad
\dot{\mathbf p}=-\frac{m m'}H\nabla\chi,\quad
\frac{dH}{dt}=\frac{m m'}H\partial_t\chi.
H = p 2 + m ( χ ) 2 , x ˙ = H p , p ˙ = − H m m ′ ∇ χ , d t d H = H m m ′ ∂ t χ . 最后一式的右侧使用场的偏时间导数 ,不能换成沿轨迹的 d χ / d t d\chi/dt d χ / d t
设约束条件给出的有效势为 V V V V ′ ( χ ∗ ) = 0 V'(\chi_*)=0 V ′ ( χ ∗ ) = 0
f 2 ( ∂ t 2 − ∇ 2 ) η + V ′ ′ ( χ ∗ ) η = 0 , ω 2 = k 2 + V ′ ′ ( χ ∗ ) f 2 .
f^2(\partial_t^2-\nabla^2)\eta+V''(\chi_*)\eta=0,
\qquad \omega^2=k^2+\frac{V''(\chi_*)}{f^2}.
f 2 ( ∂ t 2 − ∇ 2 ) η + V ′′ ( χ ∗ ) η = 0 , ω 2 = k 2 + f 2 V ′′ ( χ ∗ ) . 曲率为正表示这个受限标量扰动问题的线性稳定;曲率为负时,足够长波出现指数增长;曲率为零需要更高阶分析。无耗散 Hamilton 系统中的稳定通常表现为有界振荡,而不是自动收敛到静止状态。
3 无物质反作用、无电磁背景的三类状态
U ′ = 2 Λ 4 χ ( 1 − χ ) ( 1 − 2 χ ) , U ′ ′ = 2 Λ 4 ( 1 − 6 χ + 6 χ 2 ) .
U'=2\Lambda^4\chi(1-\chi)(1-2\chi),\qquad
U''=2\Lambda^4(1-6\chi+6\chi^2).
U ′ = 2 Λ 4 χ ( 1 − χ ) ( 1 − 2 χ ) , U ′′ = 2 Λ 4 ( 1 − 6 χ + 6 χ 2 ) .
状态
场值
质量比
是否为平衡态
稳定性
普通真空
0 0 0 1 1 1 是
局部线性稳定
势垒顶
1 / 2 1/2 1/2 1 / 4 1/4 1/4 是
长波不稳定
一般低质量值
0 < χ < 1 0<\chi<1 0 < χ < 1 1 / 2 1/2 1/2 ( 1 − χ ) 2 (1-\chi)^2 ( 1 − χ ) 2 否
不能当作静态相判稳
零质量真空
1 1 1 0 0 0 是
局部线性稳定
普通真空和零质量真空均有:
ω 2 = k 2 + μ 2 , μ 2 = 2 Λ 4 f 2 > 0.
\omega^2=k^2+\mu^2,\qquad \mu^2=\frac{2\Lambda^4}{f^2}>0.
ω 2 = k 2 + μ 2 , μ 2 = f 2 2 Λ 4 > 0. 二次扰动能量为正:
E χ ( 2 ) = 1 2 ∫ [ f 2 η ˙ 2 + f 2 ∣ ∇ η ∣ 2 + 2 Λ 4 η 2 ] d 3 x .
E^{(2)}_\chi=\frac12\int\left[f^2\dot\eta^2+f^2|\nabla\eta|^2+2\Lambda^4\eta^2\right]d^3x.
E χ ( 2 ) = 2 1 ∫ [ f 2 η ˙ 2 + f 2 ∣∇ η ∣ 2 + 2 Λ 4 η 2 ] d 3 x . 两背景的电磁动能系数分别为 1 1 1 e β > 0 e^\beta>0 e β > 0
势垒顶满足:
ω 2 = k 2 − Λ 4 f 2 , Γ ( k ) = Λ 4 f 2 − k 2 q u a d ( k < Λ 2 / f ) .
\omega^2=k^2-\frac{\Lambda^4}{f^2},\qquad
\Gamma(k)=\sqrt{\frac{\Lambda^4}{f^2}-k^2}quad (k<\Lambda^2/f).
ω 2 = k 2 − f 2 Λ 4 , Γ ( k ) = f 2 Λ 4 − k 2 q u a d ( k < Λ 2 / f ) . 一般中间场值的 U ′ ≠ 0 U'\neq0 U ′ = 0 χ = 0.9 \chi=0.9 χ = 0.9 m / m 0 = 0.01 m/m_0=0.01 m / m 0 = 0.01 U ′ / Λ 4 = − 0.144 U'/\Lambda^4=-0.144 U ′ / Λ 4 = − 0.144 χ ¨ = 0.144 Λ 4 / f 2 \ddot\chi=0.144\Lambda^4/f^2 χ ¨ = 0.144 Λ 4 / f 2 1 1 1 1 1 1
零质量真空附近令 χ = 1 + η \chi=1+\eta χ = 1 + η
m = m 0 η 2 , U = Λ 4 ( η 2 + 2 η 3 + η 4 ) .
m=m_0\eta^2,\qquad U=\Lambda^4(\eta^2+2\eta^3+\eta^4).
m = m 0 η 2 , U = Λ 4 ( η 2 + 2 η 3 + η 4 ) . 因此小扰动不会导致负质量,但一般会生成二阶小的非零质量。“零质量状态附近稳定”不意味着有噪声时质量永远精确为零。
4 加入物质后的平衡与稳定性
4.1 固定密度、固定动量分布的标量检验
在均匀体积中固定粒子数密度及各粒子的正则动量分布,可写:
V e f f ( χ ) = U ( χ ) + ∫ d 3 p N ( p ) p 2 + m ( χ ) 2 .
V_{\rm eff}(\chi)=U(\chi)+\int d^3p\,N(\mathbf p)\sqrt{p^2+m(\chi)^2}.
V eff ( χ ) = U ( χ ) + ∫ d 3 p N ( p ) p 2 + m ( χ ) 2 . 其导数为:
V e f f ′ = U ′ + ∫ d 3 p N m m ′ H ,
V_{\rm eff}'=U'+\int d^3p\,N\frac{m m'}H,
V eff ′ = U ′ + ∫ d 3 p N H m m ′ , V e f f ′ ′ = U ′ ′ + ∫ d 3 p N [ ( m ′ ) 2 + m m ′ ′ H − m 2 ( m ′ ) 2 H 3 ] .
V_{\rm eff}''=U''+\int d^3p\,N\left[\frac{(m')^2+m m''}H-\frac{m^2(m')^2}{H^3}\right].
V eff ′′ = U ′′ + ∫ d 3 p N [ H ( m ′ ) 2 + m m ′′ − H 3 m 2 ( m ′ ) 2 ] . 这些式子依赖所固定的分布;若保持温度、化学势或其他条件不变,须建立相应热力学势,不能直接沿用。
4.2 冷物质的解析解
对 p = 0 p=0 p = 0 m > 0 m>0 m > 0 ρ 0 = n m 0 \rho_0=nm_0 ρ 0 = n m 0 r = ρ 0 / Λ 4 r=\rho_0/\Lambda^4 r = ρ 0 / Λ 4
V c = Λ 4 ( 1 − χ ) 2 ( χ 2 + r ) , V c ′ = − 2 Λ 4 ( 1 − χ ) [ χ ( 2 χ − 1 ) + r ] .
V_c=\Lambda^4(1-\chi)^2(\chi^2+r),
\qquad V_c'=-2\Lambda^4(1-\chi)[\chi(2\chi-1)+r].
V c = Λ 4 ( 1 − χ ) 2 ( χ 2 + r ) , V c ′ = − 2 Λ 4 ( 1 − χ ) [ χ ( 2 χ − 1 ) + r ] . 除 χ = 1 \chi=1 χ = 1
χ − = 1 − 1 − 8 r 4 , χ + = 1 + 1 − 8 r 4 .
\chi_- =\frac{1-\sqrt{1-8r}}4,\qquad
\chi_+ =\frac{1+\sqrt{1-8r}}4.
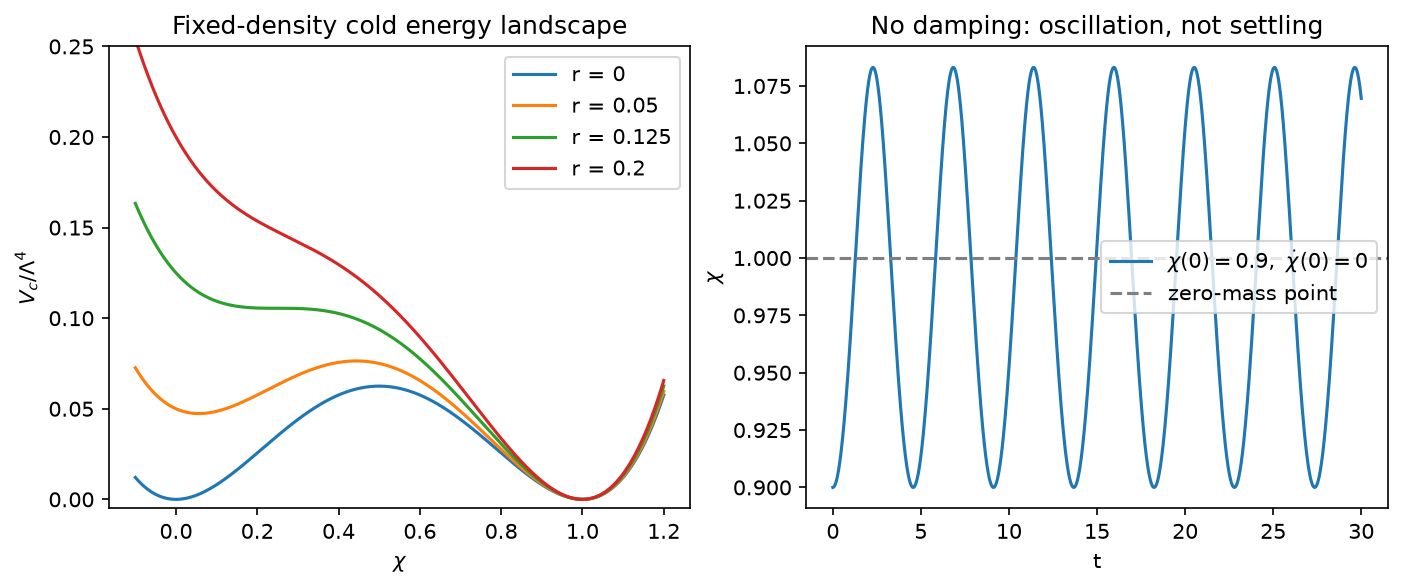
χ − = 4 1 − 1 − 8 r , χ + = 4 1 + 1 − 8 r . 当 0 < r < 1 / 8 0<r<1/8 0 < r < 1/8 χ − \chi_- χ − χ + \chi_+ χ + χ = 0 \chi=0 χ = 0 V c ′ ( 0 ) = − 2 ρ 0 V_c'(0)=-2\rho_0 V c ′ ( 0 ) = − 2 ρ 0
当 r = 1 / 8 r=1/8 r = 1/8 χ = 1 / 4 \chi=1/4 χ = 1/4 r > 1 / 8 r>1/8 r > 1/8
m ∗ m 0 = ( 1 − χ − ) 2 > 9 16
\frac{m_*}{m_0}=(1-\chi_-)^2>\frac9{16}
m 0 m ∗ = ( 1 − χ − ) 2 > 16 9 (9 / 16 9/16 9/16
局部极小值到势垒顶的能量密度差可精确求得:
V c ( χ + ) − V c ( χ − ) = Λ 4 16 ( 1 − 8 r ) 3 / 2 .
V_c(\chi_+)-V_c(\chi_-)=\frac{\Lambda^4}{16}(1-8r)^{3/2}.
V c ( χ + ) − V c ( χ − ) = 16 Λ 4 ( 1 − 8 r ) 3/2 . 数值例:r = 0.05 r=0.05 r = 0.05 χ − = 0.05635083 \chi_-=0.05635083 χ − = 0.05635083 m ∗ / m 0 = 0.89047375 m_*/m_0=0.89047375 m ∗ / m 0 = 0.89047375 0.02904738 Λ 4 0.02904738\Lambda^4 0.02904738 Λ 4
形式上的 V c ′ ′ ( 1 ) = 2 Λ 4 + 2 ρ 0 > 0 V_c''(1)=2\Lambda^4+2\rho_0>0 V c ′′ ( 1 ) = 2 Λ 4 + 2 ρ 0 > 0 m = p = 0 m=p=0 m = p = 0 H = 0 H=0 H = 0
4.3 非零动量的零质量支
取等动量大小 p > 0 p>0 p > 0 q = p / m 0 q=p/m_0 q = p / m 0
V p Λ 4 = χ 2 ( 1 − χ ) 2 + r q 2 + ( 1 − χ ) 4 .
\frac{V_p}{\Lambda^4}=\chi^2(1-\chi)^2+r\sqrt{q^2+(1-\chi)^4}.
Λ 4 V p = χ 2 ( 1 − χ ) 2 + r q 2 + ( 1 − χ ) 4 . 在 χ = 1 + η \chi=1+\eta χ = 1 + η
V p Λ 4 = r q + η 2 + 2 η 3 + ( 1 + r 2 q ) η 4 + O ( η 8 ) .
\frac{V_p}{\Lambda^4}=rq+\eta^2+2\eta^3+
\left(1+\frac r{2q}\right)\eta^4+O(\eta^8).
Λ 4 V p = r q + η 2 + 2 η 3 + ( 1 + 2 q r ) η 4 + O ( η 8 ) . 零质量背景仍是标量局部极小值,曲率为 2 Λ 4 2\Lambda^4 2 Λ 4 H = p > 0 H=p>0 H = p > 0 ∣ v ∣ = 1 |\mathbf v|=1 ∣ v ∣ = 1 q → 0 q\to0 q → 0
非端点驻值条件为:
χ ( 1 − 2 χ ) = r ( 1 − χ ) 2 q 2 + ( 1 − χ ) 4 .
\chi(1-2\chi)=\frac{r(1-\chi)^2}{\sqrt{q^2+(1-\chi)^4}}.
χ ( 1 − 2 χ ) = q 2 + ( 1 − χ ) 4 r ( 1 − χ ) 2 . 当 r > 0 r>0 r > 0 1 / 2 < χ < 1 1/2<\chi<1 1/2 < χ < 1 q = 0.3 q=0.3 q = 0.3 r f o l d = 0.14252899 r_{\rm fold}=0.14252899 r fold = 0.14252899 χ f o l d = 0.27052443 \chi_{\rm fold}=0.27052443 χ fold = 0.27052443 1 / 8 1/8 1/8
4.4 允许物质密度变化时的聚集不稳定
对普通分支的均匀冷尘背景 ( χ ∗ , n 0 , v = 0 ) (\chi_*,n_0,\mathbf v=0) ( χ ∗ , n 0 , v = 0 ) m ∗ = m ( χ ∗ ) > 0 m_*=m(\chi_*)>0 m ∗ = m ( χ ∗ ) > 0 K = U ′ ′ ( χ ∗ ) + n 0 m ′ ′ ( χ ∗ ) K=U''(\chi_*)+n_0m''(\chi_*) K = U ′′ ( χ ∗ ) + n 0 m ′′ ( χ ∗ )
∂ t δ n + n 0 ∇ ⋅ v = 0 , ∂ t v = − m ∗ ′ m ∗ ∇ η ,
\partial_t\delta n+n_0\nabla\cdot\mathbf v=0,\qquad
\partial_t\mathbf v=-\frac{m'_*}{m_*}\nabla\eta,
∂ t δ n + n 0 ∇ ⋅ v = 0 , ∂ t v = − m ∗ m ∗ ′ ∇ η , f 2 ( ∂ t 2 − ∇ 2 ) η + K η + m ∗ ′ δ n = 0.
f^2(\partial_t^2-\nabla^2)\eta+K\eta+m'_*\delta n=0.
f 2 ( ∂ t 2 − ∇ 2 ) η + Kη + m ∗ ′ δ n = 0. 因此纵向耦合模满足:
ω 4 − ( k 2 + K f 2 ) ω 2 − C k 2 = 0 , C = n 0 ( m ∗ ′ ) 2 f 2 m ∗ > 0.
\omega^4-\left(k^2+\frac K{f^2}\right)\omega^2-Ck^2=0,
\qquad C=\frac{n_0(m'_*)^2}{f^2m_*}>0.
ω 4 − ( k 2 + f 2 K ) ω 2 − C k 2 = 0 , C = f 2 m ∗ n 0 ( m ∗ ′ ) 2 > 0. ω − 2 = 1 2 [ k 2 + K f 2 − ( k 2 + K f 2 ) 2 + 4 C k 2 ] < 0 ( k > 0 ) .
\omega_-^2=\frac12\left[k^2+\frac K{f^2}-\sqrt{\left(k^2+\frac K{f^2}\right)^2+4Ck^2}\right]<0\quad(k>0).
ω − 2 = 2 1 k 2 + f 2 K − ( k 2 + f 2 K ) 2 + 4 C k 2 < 0 ( k > 0 ) . 所以无压力、可自由聚集的冷尘背景即使 K > 0 K>0 K > 0 在本质量函数下 C = 4 n 0 m 0 / f 2 C=4n_0m_0/f^2 C = 4 n 0 m 0 / f 2 m ∗ > 0 m_*>0 m ∗ > 0
如果额外引入正声速 c s c_s c s
( ω 2 − k 2 − K f 2 ) ( ω 2 − c s 2 k 2 ) − C k 2 = 0.
\left(\omega^2-k^2-\frac K{f^2}\right)(\omega^2-c_s^2k^2)-Ck^2=0.
( ω 2 − k 2 − f 2 K ) ( ω 2 − c s 2 k 2 ) − C k 2 = 0. 在 K > 0 K>0 K > 0
c s 2 ( k 2 + K f 2 ) ≥ C .
c_s^2\left(k^2+\frac K{f^2}\right)\geq C.
c s 2 ( k 2 + f 2 K ) ≥ C . 这是指定流体闭合下的判据;实际材料的弹性、压力和约束装置必须另行建模。零质量、非零动量物质在零电磁背景下的一阶标量耦合消失,但其自身束缚态、碰撞和引力稳定性不由此得到证明。
5 控制背景能否稳定低质量状态
5.1 一般控制力的必要条件
以广义源 h h h
f 2 χ ¨ + U ′ = h , V h = U − h χ .
f^2\ddot\chi+U'=h,\qquad V_h=U-h\chi.
f 2 χ ¨ + U ′ = h , V h = U − h χ . 恒定设定值 χ L \chi_L χ L h = U ′ ( χ L ) h=U'(\chi_L) h = U ′ ( χ L ) h h h U ′ ′ ( χ L ) > 0 U''(\chi_L)>0 U ′′ ( χ L ) > 0
χ L < 3 − 3 6 或 χ L > 3 + 3 6 .
\chi_L<\frac{3-\sqrt3}{6}\quad\text{或}\quad
\chi_L>\frac{3+\sqrt3}{6}.
χ L < 6 3 − 3 或 χ L > 6 3 + 3 . 在转换支上,这对应 χ L < 0.21132487 \chi_L<0.21132487 χ L < 0.21132487 χ L > 0.78867513 \chi_L>0.78867513 χ L > 0.78867513 χ L = 0.9 \chi_L=0.9 χ L = 0.9 h = − 0.144 Λ 4 h=-0.144\Lambda^4 h = − 0.144 Λ 4 U ′ ′ = 0.92 Λ 4 > 0 U''=0.92\Lambda^4>0 U ′′ = 0.92 Λ 4 > 0
普通分支在正向恒定源达到 h c = Λ 4 / ( 3 3 ) h_c=\Lambda^4/(3\sqrt3) h c = Λ 4 / ( 3 3 )
若源有反馈 h ( χ ) h(\chi) h ( χ ) U ′ ′ − h ′ U''-h' U ′′ − h ′ h h h
5.2 电磁控制的约束条件
对于 Z = e β χ Z=e^{\beta\chi} Z = e β χ D = Z E \mathbf D=Z\mathbf E D = Z E B \mathbf B B
V D B = U + ρ m + D 2 2 Z + Z B 2 2 .
V_{DB}=U+\rho_m+\frac{D^2}{2Z}+\frac{ZB^2}{2}.
V D B = U + ρ m + 2 Z D 2 + 2 Z B 2 . V D B ′ = U ′ + ρ m ′ + β 2 ( Z B 2 − D 2 Z ) , V D B ′ ′ = U ′ ′ + ρ m ′ ′ + β 2 2 ( Z B 2 + D 2 Z ) .
V_{DB}'=U'+\rho_m'+\frac\beta2\left(ZB^2-\frac{D^2}{Z}\right),
\qquad
V_{DB}''=U''+\rho_m''+\frac{\beta^2}{2}\left(ZB^2+\frac{D^2}{Z}\right).
V D B ′ = U ′ + ρ m ′ + 2 β ( Z B 2 − Z D 2 ) , V D B ′′ = U ′′ + ρ m ′′ + 2 β 2 ( Z B 2 + Z D 2 ) . 这里最后一项为正,但必须同时满足驻值条件。通常纯电场或纯磁场会把端点从 0 0 0 1 1 1 β ≠ 0 \beta\neq0 β = 0 χ = 1 \chi=1 χ = 1 D 2 = e 2 β B 2 D^2=e^{2\beta}B^2 D 2 = e 2 β B 2
若电源保持电场不变,适用于均匀固定几何控制的源包含在内的势为:
V E B = U + ρ m − Z E 2 2 + Z B 2 2 , V E B ′ ′ = U ′ ′ + ρ m ′ ′ + β 2 Z 2 ( B 2 − E 2 ) .
V_{EB}=U+\rho_m-\frac{ZE^2}{2}+\frac{ZB^2}{2},\qquad
V_{EB}''=U''+\rho_m''+\frac{\beta^2Z}{2}(B^2-E^2).
V EB = U + ρ m − 2 Z E 2 + 2 Z B 2 , V EB ′′ = U ′′ + ρ m ′′ + 2 β 2 Z ( B 2 − E 2 ) . 负电项来自电源做功的 Legendre 变换;不能把这一势误当成电磁场本身的正能量。固定电荷与固定电压可有不同的稳定性。真实空间扰动还受 Maxwell 约束、边界和源电路响应限制,以上曲率不是完整装置谱。
6 有限区域稳定性与转换势垒
无源纯标量静态三维有限区域的能量为 E g r a d + E U E_{\rm grad}+E_U E grad + E U χ ( x ) → χ ( x / λ ) \chi(\mathbf x)\to\chi(\mathbf x/\lambda) χ ( x ) → χ ( x / λ )
E ( λ ) = λ E g r a d + λ 3 E U , E ′ ( 1 ) = E g r a d + 3 E U > 0.
E(\lambda)=\lambda E_{\rm grad}+\lambda^3E_U,
\qquad E'(1)=E_{\rm grad}+3E_U>0.
E ( λ ) = λ E grad + λ 3 E U , E ′ ( 1 ) = E grad + 3 E U > 0. 故均匀零质量真空稳定,并不意味着放在普通真空中的有限零质量区域可以自持。简并真空的薄壁泡具有:
σ = 2 6 f Λ 2 , E ( R ) = 4 π σ R 2 ,
\sigma=\frac{\sqrt2}{6}f\Lambda^2,\qquad E(R)=4\pi\sigma R^2,
σ = 6 2 f Λ 2 , E ( R ) = 4 πσ R 2 , 表面张力使它收缩。若新的物质或控制条件产生体能差 Δ u < 0 \Delta u<0 Δ u < 0
E ( R ) = 4 π σ R 2 + 4 π 3 Δ u R 3 , R c = 2 σ ∣ Δ u ∣ , E c = 16 π σ 3 3 Δ u 2 .
E(R)=4\pi\sigma R^2+\frac{4\pi}{3}\Delta uR^3,
\quad R_c=\frac{2\sigma}{|\Delta u|},\quad E_c=\frac{16\pi\sigma^3}{3\Delta u^2}.
E ( R ) = 4 πσ R 2 + 3 4 π Δ u R 3 , R c = ∣Δ u ∣ 2 σ , E c = 3Δ u 2 16 π σ 3 . R c R_c R c σ \sigma σ
无源均匀单自由度的真空势垒为 U ( 1 / 2 ) − U ( 0 ) = Λ 4 / 16 U(1/2)-U(0)=\Lambda^4/16 U ( 1/2 ) − U ( 0 ) = Λ 4 /16
7 能量与动量的精确交换账目
定义物质标量源及电磁标量源:
J m ( x , t ) = ∑ a m a m a ′ H a δ 3 ( x − x a ) , S E M = Z ′ 2 ( B 2 − E 2 ) .
J_m(\mathbf x,t)=\sum_a\frac{m_am'_a}{H_a}\delta^3(\mathbf x-\mathbf x_a),\qquad
S_{\rm EM}=\frac{Z'}2(B^2-E^2).
J m ( x , t ) = a ∑ H a m a m a ′ δ 3 ( x − x a ) , S EM = 2 Z ′ ( B 2 − E 2 ) . 在无外部电流的中性系统中:
∂ t u m + ∇ ⋅ S m = J m χ ˙ ,
\partial_tu_m+\nabla\cdot\mathbf S_m=J_m\dot\chi,
∂ t u m + ∇ ⋅ S m = J m χ ˙ , ∂ t u χ + ∇ ⋅ S χ = − ( J m + S E M ) χ ˙ ,
\partial_tu_\chi+\nabla\cdot\mathbf S_\chi=-(J_m+S_{\rm EM})\dot\chi,
∂ t u χ + ∇ ⋅ S χ = − ( J m + S EM ) χ ˙ , ∂ t u E M + ∇ ⋅ S E M ( e n e r g y ) = S E M χ ˙ .
\partial_tu_{\rm EM}+\nabla\cdot\mathbf S_{\rm EM}^{\,(\rm energy)}=S_{\rm EM}\dot\chi.
∂ t u EM + ∇ ⋅ S EM ( energy ) = S EM χ ˙ . 其中:
u χ = f 2 2 ( χ ˙ 2 + ∣ ∇ χ ∣ 2 ) + U , S χ = − f 2 χ ˙ ∇ χ , u E M = Z 2 ( E 2 + B 2 ) , S E M ( e n e r g y ) = Z E × B .
u_\chi=\frac{f^2}{2}(\dot\chi^2+|\nabla\chi|^2)+U,\quad
\mathbf S_\chi=-f^2\dot\chi\nabla\chi,\quad
u_{\rm EM}=\frac Z2(E^2+B^2),\quad
\mathbf S_{\rm EM}^{\,(\rm energy)}=Z\mathbf E\times\mathbf B.
u χ = 2 f 2 ( χ ˙ 2 + ∣∇ χ ∣ 2 ) + U , S χ = − f 2 χ ˙ ∇ χ , u EM = 2 Z ( E 2 + B 2 ) , S EM ( energy ) = Z E × B . 三项交换功率逐点相消。有驱动电源和控制器时,加入它们的能量及相应交换项。
同一局部惯性系中,各部分的动量源分别为:
f m = − J m ∇ χ , f χ = ( J m + S E M ) ∇ χ , f E M = − S E M ∇ χ .
\mathbf f_m=-J_m\nabla\chi,\qquad
\mathbf f_\chi=(J_m+S_{\rm EM})\nabla\chi,\qquad
\mathbf f_{\rm EM}=-S_{\rm EM}\nabla\chi.
f m = − J m ∇ χ , f χ = ( J m + S EM ) ∇ χ , f EM = − S EM ∇ χ . 因此对一个控制体:
d E t o t d t = − ∮ S t o t ⋅ d A , d P t o t i d t = − ∮ T t o t j i n j d A .
\frac{dE_{\rm tot}}{dt}=-\oint\mathbf S_{\rm tot}\cdot d\mathbf A,
\qquad
\frac{dP^i_{\rm tot}}{dt}=-\oint T^{ji}_{\rm tot}n_j\,dA.
d t d E tot = − ∮ S tot ⋅ d A , d t d P tot i = − ∮ T tot ji n j d A . 闭合或周期边界没有净通量时,两者均守恒。对动态强引力时空,不能直接将这两个平直空间积分当作普遍的全局能量定义;本节的适用近似已在第 1 节限定。
8 具体转换过程的收支
8.1 空间均匀的时间转换
若 ∇ χ = 0 \nabla\chi=0 ∇ χ = 0 p f = p i \mathbf p_f=\mathbf p_i p f = p i
Δ E m = p 2 + m f 2 − p 2 + m i 2 .
\Delta E_m=\sqrt{p^2+m_f^2}-\sqrt{p^2+m_i^2}.
Δ E m = p 2 + m f 2 − p 2 + m i 2 . 普通态进入零质量平台时:
Δ E m = p − p 2 + m 0 2 < 0 ( p > 0 ) .
\Delta E_m=p-\sqrt{p^2+m_0^2}<0\quad(p>0).
Δ E m = p − p 2 + m 0 2 < 0 ( p > 0 ) . 速度提高的同时,粒子能量降低。这部分能量进入场或控制源;恢复相同质量和动量必须归还能量。恢复 SI 形式只需使用 H = p 2 c 2 + m 2 c 4 H=\sqrt{p^2c^2+m^2c^4} H = p 2 c 2 + m 2 c 4
取 m 0 = 1 , p = 0.3 m_0=1,p=0.3 m 0 = 1 , p = 0.3
状态
χ \chi χ m m m H H H v v v
普通
0
1
1.04403065
0.28734789
深低质量
0.9
0.01
0.30016662
0.99944491
零质量
1
0
0.3
1
恢复
0
1
1.04403065
0.28734789
每粒子进入平台释放 0.74403065 0.74403065 0.74403065 p = 0 p=0 p = 0 p = 0 p=0 p = 0 H = 0 H=0 H = 0
8.2 显式计入状态场动能的受控循环
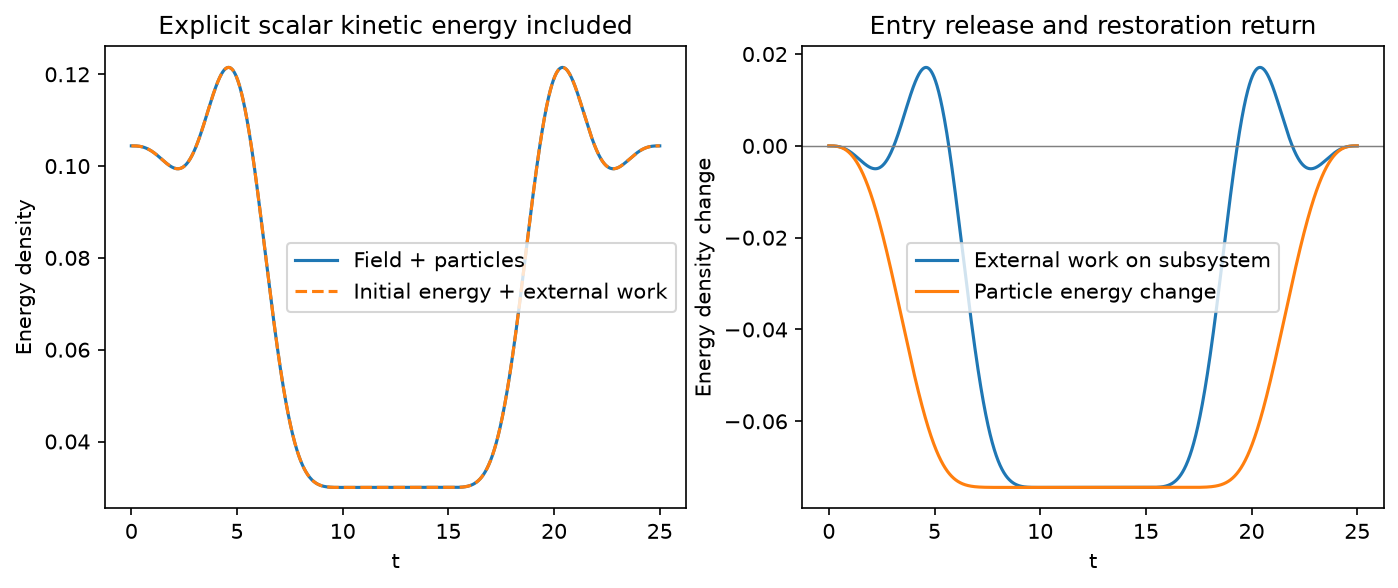
设 c = ℏ = f = Λ = m 0 = 1 c=\hbar=f=\Lambda=m_0=1 c = ℏ = f = Λ = m 0 = 1 n = 0.1 n=0.1 n = 0.1 p = 0.3 p=0.3 p = 0.3 q ( s ) = 6 s 5 − 15 s 4 + 10 s 3 q(s)=6s^5-15s^4+10s^3 q ( s ) = 6 s 5 − 15 s 4 + 10 s 3 0 ≤ t ≤ 10 0\leq t\leq10 0 ≤ t ≤ 10 χ = 1 \chi=1 χ = 1 t = 15 t=15 t = 15 15 ≤ t ≤ 25 15\leq t\leq25 15 ≤ t ≤ 25 0 0 0
同时计算:
E s u b = 1 2 χ ˙ 2 + U + n H , h ( t ) = χ ¨ + U ′ + n m m ′ H , d E s u b d t = h ( t ) χ ˙ .
\mathcal E_{\rm sub}=\frac12\dot\chi^2+U+nH,
\quad h(t)=\ddot\chi+U'+n\frac{m m'}H,
\quad \frac{d\mathcal E_{\rm sub}}{dt}=h(t)\dot\chi.
E sub = 2 1 χ ˙ 2 + U + n H , h ( t ) = χ ¨ + U ′ + n H m m ′ , d t d E sub = h ( t ) χ ˙ . 这里 h h h
量
无量纲结果
初始场加粒子能量密度
0.104403065089
平台能量密度
0.030000000000
进入阶段外源对系统做功
-0.074403065089
恢复阶段外源对系统做功
+0.074403065089
完整循环净功
数值上约 0 0 0
过程中状态场动能密度最大值
0.017578125
负功意味着控制源吸收能量。状态场在中途仍储存动能和势能,不能仅用端点粒子能量差描述瞬时所需驱动。该算例没有耗散;真实有损循环需从外界补充不可回收的损耗。
本次用 DOP853 独立积分 h χ ˙ h\dot\chi h χ ˙ 4.54 × 10 − 16 4.54\times10^{-16} 4.54 × 1 0 − 16
8.3 静态空间转换
若 ∂ t χ = 0 \partial_t\chi=0 ∂ t χ = 0
H f = H i , p f 2 = p i 2 + m i 2 − m f 2 .
H_f=H_i,\qquad p_f^2=p_i^2+m_i^2-m_f^2.
H f = H i , p f 2 = p i 2 + m i 2 − m f 2 . 质量下降可以增大动量大小;方向和可通行性仍由具体梯度与初值决定。若恢复区要求 m f > H i m_f>H_i m f > H i
这与均匀时间转换具有不同的能量—动量分配:时间转换保持动量、交换能量;静态空间转换保持能量、交换动量。一般时空依赖控制同时交换二者。
9 数值核验与可复算文件
本次实际运行了 check_stability.py ,结果保存于 data/results.json 。计算包含五项符号恒等式、冷态驻点与曲率、有限动量普通分支消失阈值、三组无驱动标量轨迹,以及包含场动能的受控循环功率积分。CSV 给出实际积分轨迹。
无驱动 χ ( 0 ) = 0.9 , χ ˙ ( 0 ) = 0 \chi(0)=0.9,\dot\chi(0)=0 χ ( 0 ) = 0.9 , χ ˙ ( 0 ) = 0 0 ≤ t ≤ 30 0\leq t\leq30 0 ≤ t ≤ 30 [ 0.9 , 1.08309517 ] [0.9,1.08309517] [ 0.9 , 1.08309517 ] r = 0.05 , k = 0.1 r=0.05,k=0.1 r = 0.05 , k = 0.1 ω − 2 = − 0.00135754 \omega_-^2=-0.00135754 ω − 2 = − 0.00135754 0.03684482 0.03684482 0.03684482
复算环境依赖 NumPy、SciPy、SymPy;绘图另需 Matplotlib。执行 python check_stability.py。全部数值为模型无量纲示例,尚无实验参数标定。
图 1:左图的局部极小值只表示固定密度曲率条件;右图显示低质量初值在无阻尼条件下越过零质量点并振荡。
图 2:状态场与粒子总能量变化等于外源做功;瞬时外源功与粒子能量变化之间的差额由状态场储能承担。所有量均为无量纲。
10 明确结论
**普通状态:**空场普通真空稳定;加入物质后平衡点移动,普通分支可消失。固定密度的局部极小值不保证自由冷物质整体稳定,冷尘耦合具有聚集增长模。
**低质量状态:**模型没有一整段无驱动静态低质量相。势垒顶不稳定;其余中间值通常会演化。特定控制源可以建立稳定设定值,但需共同分析控制器、物质与电磁扰动。
**零质量状态:**均匀空场端点在经典小扰动下稳定;非零动量物质可在此具有非零能量并光速传播。有限零质量区域一般会受边界张力影响,宏观结构稳定性尚未建立。
**转换收支:**降质量释放的粒子能量必须记入场或控制源;恢复质量需要返还。动量变化须由其他自由度或边界通量补偿。完成一个所有储能自由度均复原的理想闭合循环,没有净能量产出,也没有净总动量增长。
本补充稿继承阶段一至六报告的作用量约定,新增固定物质背景的分支消失条件、冷尘密度扰动判据与显式场动能的循环收支核验;尚未把它们提升为三维装置或载人飞行的稳定性证明。